舒磊教授团队在太阳能杀虫灯部署方面连续取得新进展
近日,南京农业大学智慧农业学院舒磊教授团队在太阳能杀虫灯部署优化研究方面连续取得新进展。团队关于复杂山地茶园三维地形部署的研究论文“Optimizing Solar Insecticidal Lamp Deployment on 3-D Terrain: A Novel Surface Coverage Model for Enhanced Pest Control in Tea Plantations”发表于《IEEE Transactions on Industrial Informatics》(2026),论文DOI为10.1109/TII.2026.3696947;关于融合摄像头开展杀虫灯节点部署与入侵监测的研究论文“Optimal Deployment of Solar Insecticidal Lamps With Cameras in Smart Agriculture”发表于《IEEE Transactions on Green Communications and Networking》(2026),论文DOI为10.1109/TGCN.2025.3592412。《IEEE Transactions on Industrial Informatics》是IEEE工业电子学会旗下工业信息学领域具有重要国际影响力的高水平学术期刊,主要刊发工业信息系统、智能制造、工业物联网、自动化与人工智能等方向的研究成果。根据2026年发布的最新Journal Citation Reports(JCR)数据,该期刊影响因子为9.8,位列SCI Q1。《IEEE Transactions on Green Communications and Networking》是IEEE旗下聚焦绿色通信与网络技术的重要学术期刊,主要刊发绿色通信、无线网络、物联网及可持续信息通信技术等方向的研究成果。根据2026年发布的最新JCR数据,该期刊影响因子为6.9,位列SCI Q1。前一项研究面向茶园三维曲面建立表面覆盖模型,综合考虑茶树高度、杀虫灯安装高度与茶垄空间分布,优化山地茶园中的设备部署;后一项研究将杀虫灯与摄像头结合,构建兼顾害虫防治和入侵监测的SIL-IoVTs,并提出双层优化算法实现节点协同部署。两篇论文第一作者均为舒磊教授团队成员司鹏举,通讯作者均为舒磊教授。
南京农业大学智慧农业学院舒磊教授团队长期聚焦太阳能杀虫灯物联网(SIL-IoTs)节点部署优化问题,围绕平原混合作物农田约束部署、权重驱动部署、维护成本约束部署、部分覆盖与能量采集协同部署、山地茶园三维复杂地形部署等科学难题持续攻关,多篇研究成果相继发表于IEEE Internet of Things Journal、IEEE Transactions on Industrial Informatics、IEEE Transactions on AgriFood Electronics等国际权威期刊。团队成员杨帆博士获批国家自然科学基金青年项目一项(项目号:62102170),其博士学位论文荣获南京农业大学校级优秀博士学位论文。团队针对现实农业生产中杀虫灯只能部署于田垄、农机通行约束、田间维护开销、山地起伏三维地表等实际工程痛点,构建了从二维平地约束部署、兼顾维护开销的加权部署,再到山地三维曲面协同优化部署的完整技术体系,为绿色植保装备的科学布设提供理论模型、优化算法与仿真验证方案。
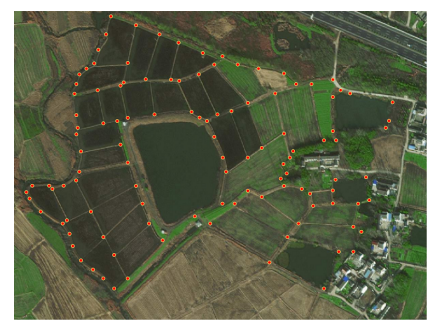
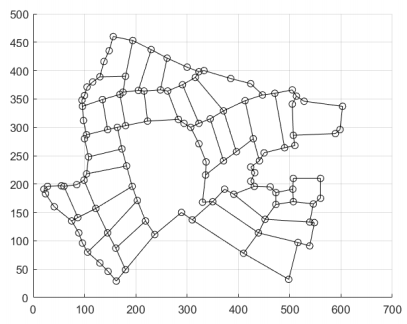
(a) 农田中关键顶点的标记 (b) 农田中田块的标注
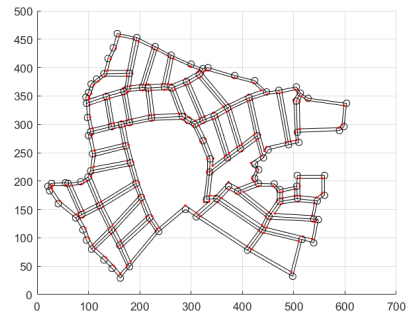
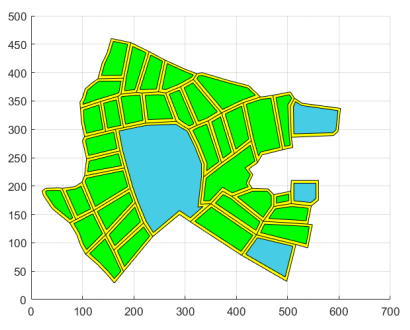
(c) 田埂区域的生成 (d) 模拟地图的生成
图1. 面向实际农田的地形建模
针对传统杀虫灯部署算法大多假设节点可任意布设,忽略农田实际物理约束的问题,团队较早开展混合作物农田约束下杀虫灯部署问题研究,论文《Optimal Deployment of Solar Insecticidal Lamps Over Constrained Locations in Mixed-Crop Farmlands》发表于IEEE Internet of Things Journal(2021)。该研究指出,实际农田中杀虫灯仅允许布设在田垄候选点位,种植区、水塘等区域禁止布设;同时不同农作物会造成无线信号路径损耗差异。研究将约束杀虫灯部署问题cSILDP建模为连通集合覆盖CSC问题,并证明该问题属于NP-hard。论文提出HANDM两阶段算法:第一阶段迭代选点,严格控制每轮新增节点仅产生单一覆盖空洞,降低后续补点数量;第二阶段通过删除、融合操作消除冗余节点、合并高度重叠节点,在满足全域全覆盖、网络连通的前提下最小化部署节点数量。仿真结果表明,HANDM对比GRLD、GAA、CLBGA、R-Gr等对比算法,能够显著降低部署成本,在不规则边界、存在障碍物的混合作物农田场景适应性更强。
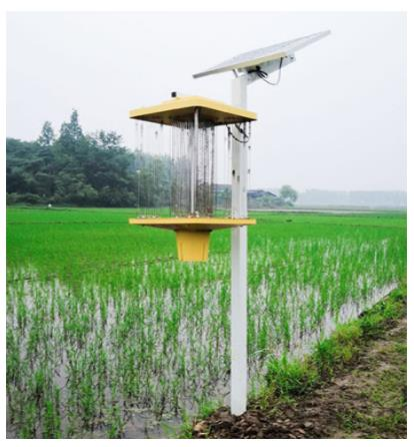
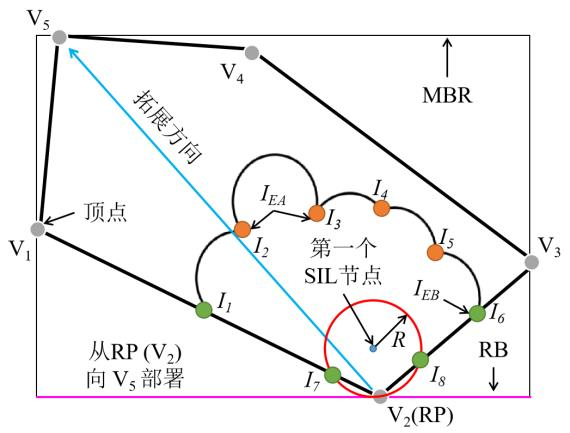
(a) 部署位置约束示意图 (b) 针对不规则区域的部署策略示意图
图2. 太阳能杀虫灯实际部署的位置约束及部署策略示意图
在HANDM研究基础上,团队进一步考虑农田不同候选点位价值差异,发表论文《Improved Coverage and Connectivity via Weighted Node Deployment in Solar Insecticidal Lamp Internet of Things》,刊载于IEEE Internet of Things Journal(2021)。在经济作物与粮食作物共存农田场景,高价值经济作物区域需要优先保障防控效果。研究定义候选位置综合权重,兼顾经济作物区、粮食作物区的覆盖收益,将加权杀虫灯部署问题wSILDP抽象为加权集合覆盖WSC问题。提出LDMGA分层贪心部署算法,模拟树木年轮由外向内分层布设节点;后续通过替换、删除、融合三项操作迭代调优,同时最小化部署数量、最大化候选点总权重,兼顾网络全覆盖与连通约束。仿真表明LDMGA在部署开销、总权重指标上优于R-Gr、WGA、GAA等对比算法,实现高价值区域的防控优先,更契合差异化农田生产需求。
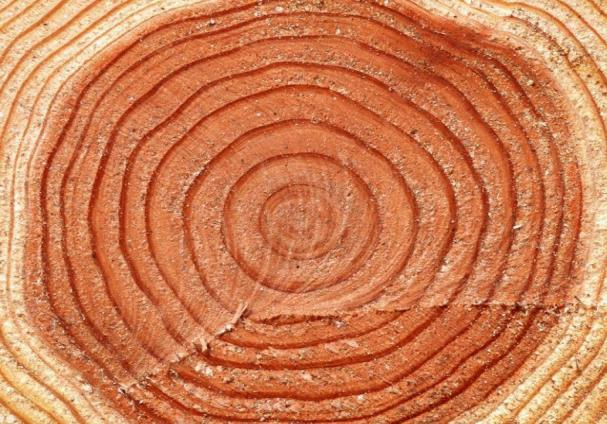
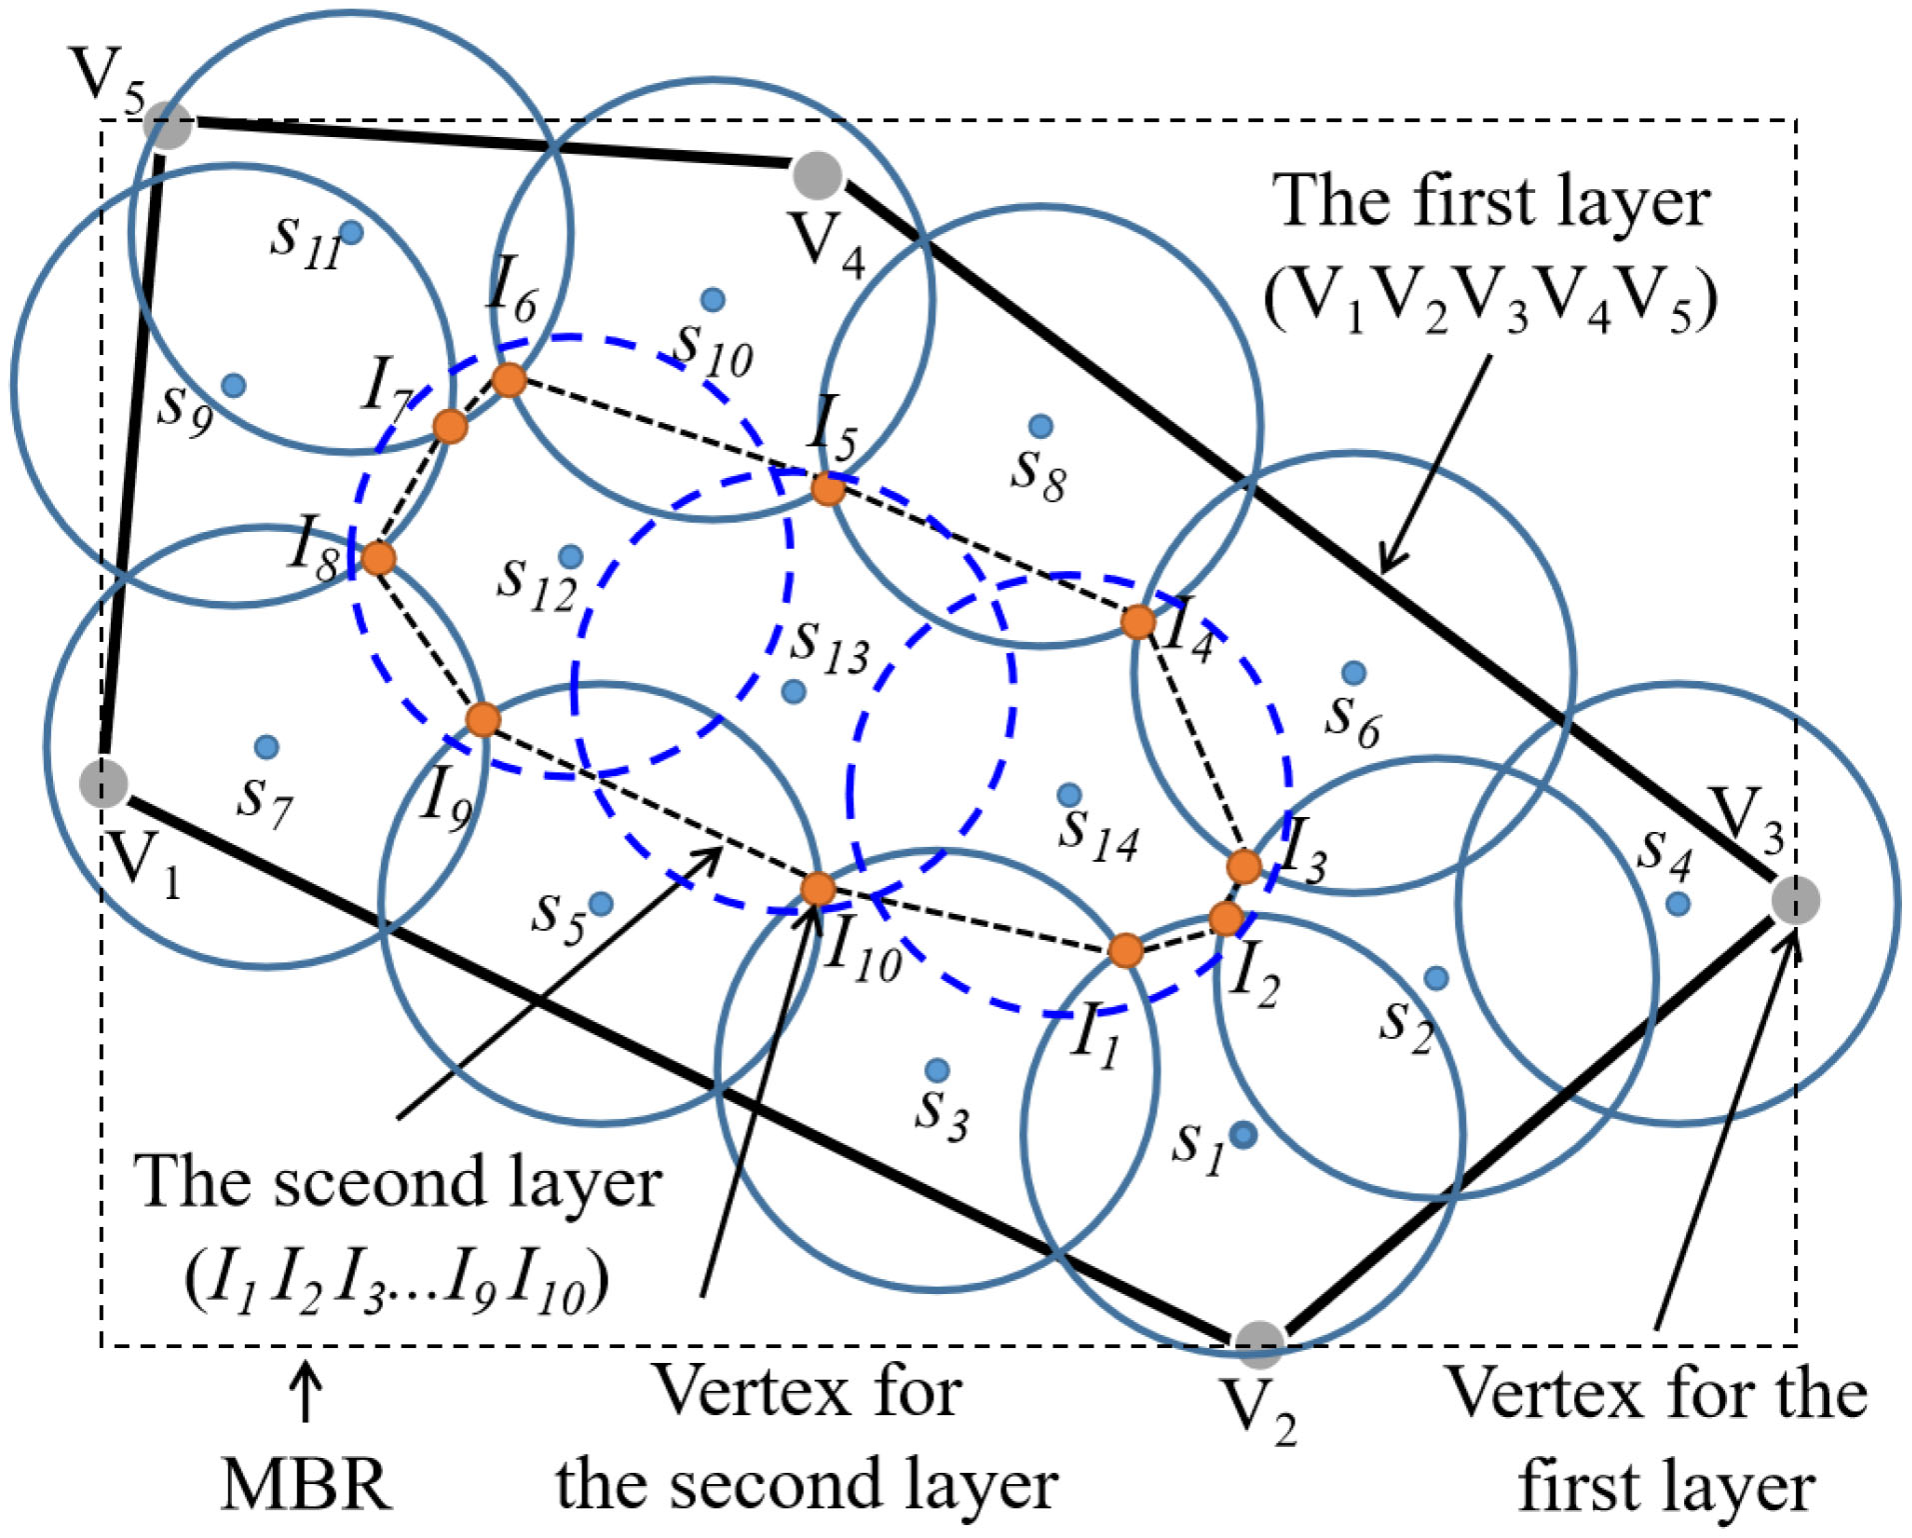
图3. 基于分层的太阳能杀虫灯部署策略示意图
上述两项工作主要面向覆盖效果、点位权重优化,但是没有充分考虑杀虫灯后期田间维护开销。实际场景中,杀虫灯高压网会持续黏附虫体,需要人员定期清理维护;部署在农户高频通行路径附近的点位维护人力成本更低。针对该痛点,团队发表论文《A Trajectory-Inspired Node Deployment Strategy in Solar Insecticidal Lamps Internet of Things Under Coverage and Maintenance Cost Considerations》,提出兼顾覆盖效果与维护成本约束的cSILDP-CMC问题。该工作利用农业工人田间运动轨迹,对田垄每条道路边计算通行频次,量化每个候选点位的维护开销,构建同时考虑覆盖收益与维护开销的综合权重。提出迭代部署算法IDM,该算法由CWBGA综合权重贪心算法与NLAA节点位置调整算法两个模块构成:CWBGA基于综合权重迭代选点,引入冗余检查、融合检查削减节点数量;NLAA在保证全覆盖、网络连通前提下,将已有节点替换为维护成本更优的可替换候选点,同时引入重叠方差指标避免节点覆盖区域过度重叠。仿真实验表明IDM在部署成本、总综合权重、覆盖均匀度三个维度均优于LDMGA、GAA、WGA、R-Gr,实现“布设数量、防控覆盖、后期维护成本”多目标权衡,为大规模农田杀虫灯工程布设提供新的优化思路。
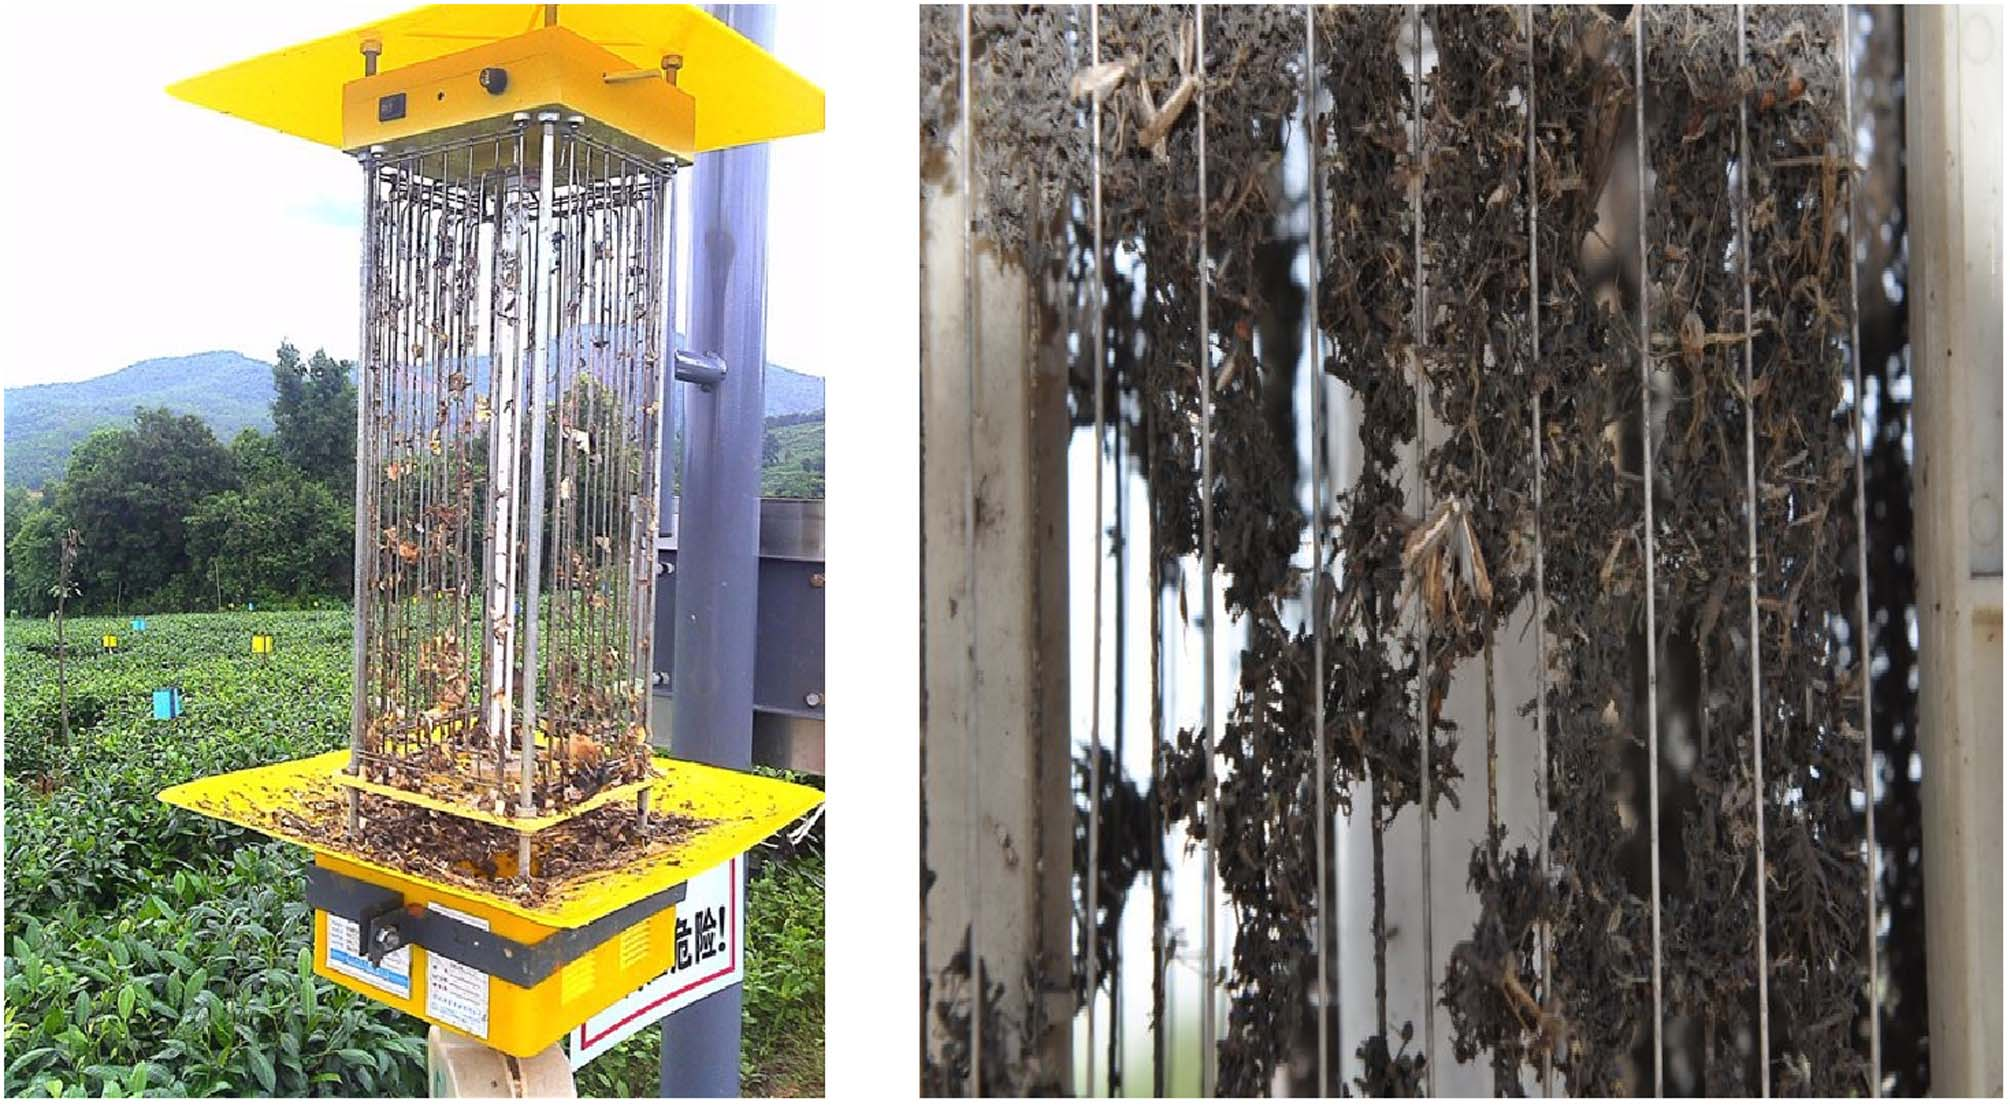
(a) 粘附在高压电网上的害虫尸体
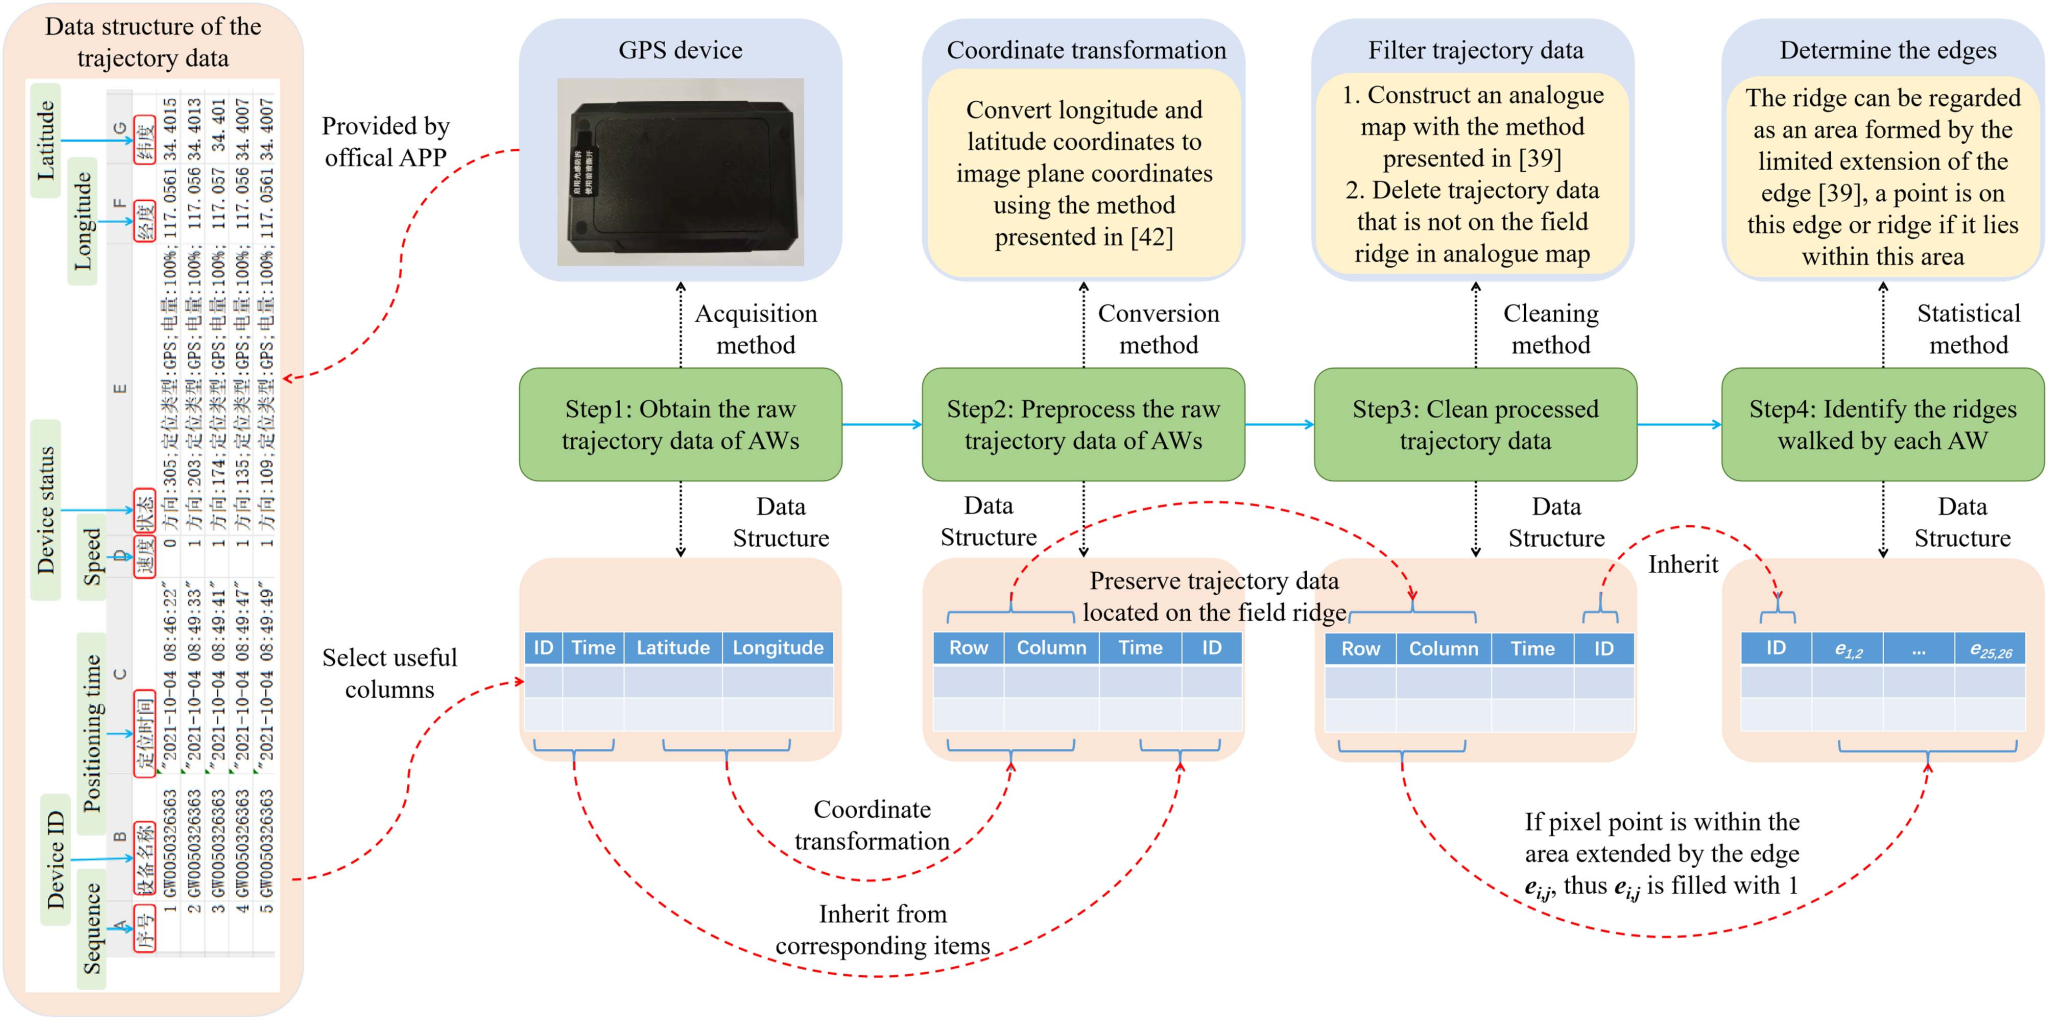
(b) 农业从业人员轨迹数据获取的处理流程
图4. 兼顾覆盖与维护成本约束的太阳能杀虫灯部署问题
在维护成本约束研究的基础上,团队进一步将部署优化从“全覆盖”拓展至“部分覆盖+能量采集”协同场景,发表论文《A Node Deployment Strategy in Solar Insecticidal Lamps Internet of Things with Respect to Partial Coverage and Energy Harvesting Requirements》,刊载于IEEE Transactions on Sustainable Computing。该研究指出,在有限预算下,强制要求农田全覆盖会导致部分杀虫灯覆盖效率偏低,增加基础设施成本;部分覆盖策略反而具有更高的性价比。同时,杀虫灯的杀虫与数据传输任务均依赖太阳能采集,而树荫、山体等遮挡会显著影响其能量采集能力。为此,研究将约束杀虫灯部署问题cSILDP-PCEH建模为配额节点加权Steiner树QNWST问题,并证明其NP-hard。论文提出能量采集感知算法EHA:首先利用贪心算法获得全覆盖解,并基于该解为每个候选位置分配边际收益;随后调用QNWST近似算法,在满足预定覆盖阈值Δ、网络连通的前提下,最小化总成本并最大化能量采集潜力。仿真结果表明,EHA在保证网络连通和覆盖水平相当的情况下,能量采集潜力最低提升16.45%,部署成本较Greedy、NuSC、HANDM、LDMGA分别降低至少16.45%、1.2%、68.51%、75.8%,为预算受限、能量采集条件差异明显的农田场景提供了新的部署思路。
前述研究均建立在二维平面假设,难以适配山地茶园等起伏复杂地形。传统把三维地形直接投影至二维平面的部署方案极易产生覆盖盲区。为此,团队面向山地茶园场景开展三维地表部署研究,论文《Optimizing Solar Insecticidal Lamp Deployment on 3-D Terrain: A Novel Surface Coverage Model for Enhanced Pest Control in Tea Plantations》发表于IEEE Transactions on Industrial Informatics。该研究将茶园山地抽象为旋转二次函数构成的三维曲面,考虑茶树株高、杀虫灯架设高度、梯田田垄分布约束,构建全新三维曲面覆盖模型,解决二维投影带来的覆盖空洞问题。创新提出CAB覆盖附加效益评价指标,将防控增产收益、部署总成本结合,统一衡量部署方案的经济效益。进一步提出三维覆盖协同优化机制,分解为梯度方向、平面方向两个混合整数规划子问题:梯度方向沿山坡等高线自上而下求解最少节点;平面方向求解最优旋转角度,实现同一高程环带上的均匀布设。仿真结果显示,该三维协同优化机制在保障较高覆盖率同时,CAB指标显著优于DCRT-PCA、Voronoi、遗传算法Gen、强化学习RL对比方案,适合梯田茶园这类非平坦复杂农林场景;同时论文也讨论了不同杀虫灯有效半径、节点间距对综合收益的影响,给出山地茶园工程部署的参数参考依据。
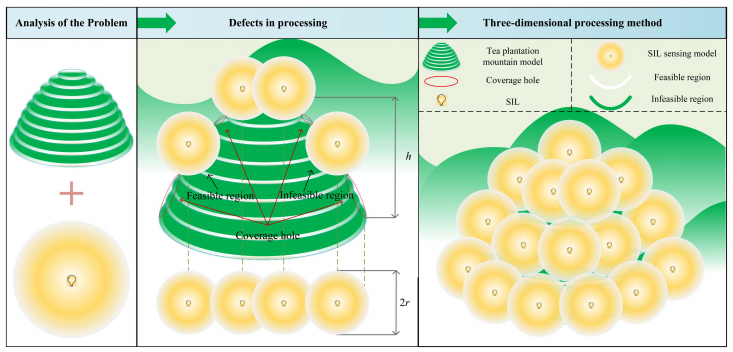
图5. 面向山地茶园的太阳能杀虫灯部署策略示意图
除上述以地面固定节点为核心的部署研究外,团队还针对迁飞性害虫突发场景和杀虫灯防盗监测需求,将部署问题拓展至无人机平台与视频监控融合的新场景。论文《Target-Barrier Coverage Improvement in an Insecticidal Lamps Internet of UAVs》发表于IEEE Transactions on Vehicular Technology(2022),该研究将杀虫灯嵌入无人机形成IL-IoUAVs,利用无人机灵活机动、可快速降落布设的优势,解决地面固定杀虫灯难以应对害虫爆发式增长的问题。研究提出ε-target-barrier coverage概念,采用概率感知模型描述杀虫灯对害虫的诱杀能力,将最小化无人机数量问题转化为目标屏障圆合并问题,提出基于凸包和最小生成树的合并算法,将多个目标屏障圆合并为更大的屏障,显著减少所需无人机数量。论文《Optimal Deployment of Solar Insecticidal Lamps With Cameras in Smart Agriculture》发表于IEEE Transactions on Green Communications and Networking(2026),针对杀虫灯高价值易被盗毁的现实问题,提出在杀虫灯节点上嵌入摄像头形成SILC节点,构建同时具备杀虫与监控功能的SIL-IoVTs。研究首次联合考虑区域覆盖(杀虫灯全向感知模型)与目标覆盖(摄像头方向感知模型),建立以最小化总成本为目标的双层优化模型:主问题部署杀虫灯实现区域全覆盖,子问题部署摄像头实现对所有杀虫灯节点的目标全覆盖。提出双层优化算法,通过主问题与子问题交替迭代求解,并证明该问题为NP-hard。仿真结果表明,该方法在保障区域覆盖与目标覆盖的同时,总成本显著优于DCRT-PCA、CLBGA等对比算法,为高价值农业物联网设备的防盗监测提供了新的部署范式。
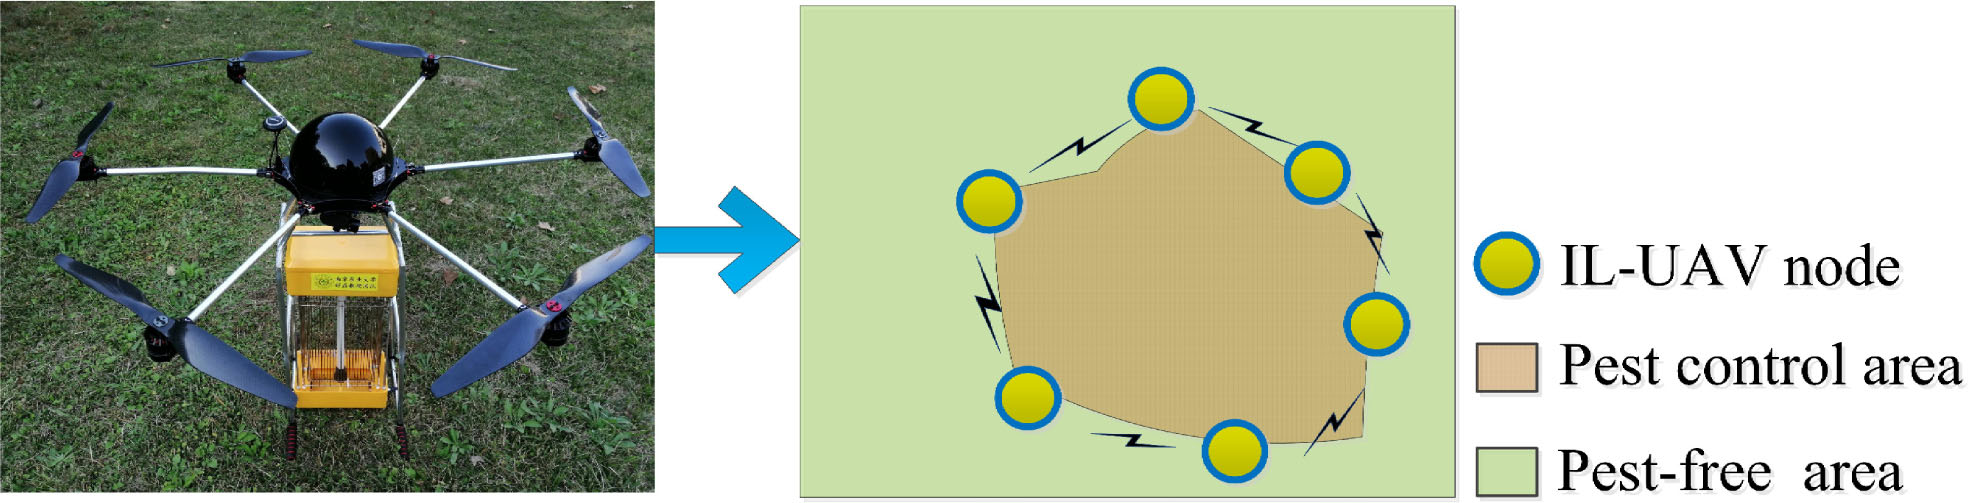
图6. 无人机杀虫灯节点示意图
从时间脉络看,团队围绕太阳能杀虫灯物联网部署优化是循序渐进、层层迭代的完整研究链条。2020年,团队首先研究分区农田下基于遗传算法的部署策略,针对存在分割子区域、可穿透障碍物农田开展探索,提出分区节点部署策略[2]。2021年,连续发表两篇IEEE IoT Journal论文,分别提出HANDM算法解决二维农田约束部署问题[3],提出LDMGA加权部署算法,解决经济作物优先保护的加权部署问题[4]。2022年前后,进一步引入农业工人轨迹信息,量化维护成本,建立cSILDP-CMC优化模型,开发IDM迭代部署算法,将后期运维开销纳入部署优化目标[5];同时将部署场景拓展至无人机平台,提出基于概率感知模型的ε-target-barrier coverage,利用无人机机动性应对迁飞性害虫爆发[6]。2023年,团队还在IEEE Internet of Things Journal发表论文,提出完整区域ε-概率覆盖模型,将概率覆盖模型引入不规则农田区域覆盖问题,通过选取特定目标点将连续区域覆盖转化为离散点覆盖,并设计具有可证明近似比的近似算法[7]。2025年前后,团队进一步将部署优化拓展至部分覆盖与能量采集协同场景,提出EHA算法,在有限预算下实现覆盖、连通与能量采集潜力的多目标权衡[8]。2026年,团队将部署模型由二维平面拓展至真实山地三维曲面,建立面向茶园的三维曲面覆盖模型与CAB效益评价指标,形成山地复杂地形的协同优化方案[9];同时针对杀虫灯防盗监测需求,提出SIL-IoVTs双层优化部署框架,联合优化杀虫灯区域覆盖与摄像头目标覆盖[10][11]。
上述系列工作彼此衔接,从无约束部署走向田垄点位硬约束;从单纯追求节点数量最少,拓展到兼顾作物经济价值、田间维护人力开销;从全覆盖走向部分覆盖与能量采集协同;由二维平地拓展到山地三维曲面;由地面固定节点拓展至无人机平台与视频监控融合场景,形成一套包含模型定义、NP-hard复杂度证明、贪心/近似/双层优化算法、多维度评价指标、仿真验证的完整研究链条。该系列工作也揭示了不同部署方案之间的权衡关系:二维平地部署算法计算速度快,但在起伏山地容易产生覆盖空洞;三维模型可以适配复杂地表,但计算开销更大;优先降低部署数量会抬高后期维护开销,优先降低维护成本又会增加设备采购投入;全覆盖方案覆盖效果好但成本高,部分覆盖方案性价比更优但需要合理设定覆盖阈值;地面固定节点部署成本低但难以应对突发虫情,无人机平台机动性强但单次作业时间受电池限制,需要结合农田地形、运维条件、虫情动态做综合权衡。
未来太阳能杀虫灯部署的研究将向多约束联合优化方向演进:融合能量采集能力、故障容错、防盗约束;空地协同,结合无人机辅助监测与地面固定节点协同部署;面向更大规模真实农田开展实地部署验证;结合虫情时空分布实现动态自适应部署;探索三维复杂地形下的多目标协同优化与计算加速方法。相关成果对绿色物理防虫装备的科学布设、降低植保综合成本、推动智慧农业落地具有重要理论支撑价值。
参考文献
[1] F. Yang, L. Shu and X. Wang, "AnaMap: A Methodology of Simulation and Visualization for Actual Farmland Topography," in Proc. IEEE 19th Int. Conf. Ind. Informat. (INDIN), Jul. 2021, pp. 251–256. DOI: 10.1109/INDIN45523.2021.9557546.
[2] F. Yang, L. Shu, K. Huang, K. Li, G. Han, and Y. Liu, "A partition-based node deployment strategy in solar insecticidal lamps Internet of Things," IEEE Internet of Things Journal, vol. 7, no. 11, pp. 11223–11237, Nov. 2020. DOI: 10.1109/JIOT.2020.2996514.
[3] F. Yang, L. Shu, Y. Yang, G. Han, S. Pearson, and K. Li, "Optimal deployment of solar insecticidal lamps over constrained locations in mixed-crop farmlands," IEEE Internet of Things Journal, vol. 8, no. 16, pp. 13095–13114, Aug. 2021. DOI: 10.1109/JIOT.2021.3064043.
[4] F. Yang, L. Shu, Y. Yang, Y. Liu, and T. Gordon, "Improved coverage and connectivity via weighted node deployment in solar insecticidal lamp Internet of Things," IEEE Internet of Things Journal, vol. 8, no. 12, pp. 10170–10186, Jun. 2021. DOI: 10.1109/JIOT.2021.3050473.
[5] F. Yang, L. Shu, Q. Su, and G. Han, "Optimal deployment of IoT-based solar insecticide lamps under coverage and maintenance cost considerations," in Proc. IEEE 20th Int. Conf. Ind. Informat. (INDIN), Jul. 2022, pp. 251–256. DOI: 10.1109/INDIN51773.2022.9976143.
[6] P. Si, Z. Fu, L. Shu, Y. Yang, K. Huang, and Y. Liu, "Target-barrier coverage improvement in an insecticidal lamps Internet of UAVs," IEEE Transactions on Vehicular Technology, vol. 71, no. 4, pp. 4373–4382, Apr. 2022. DOI: 10.1109/TVT.2022.3148175.
[7] F. Yang, L. Shu, N. Duan, X. Yang, and G. P. Hancke, "Complete area ε-probability coverage in solar insecticidal lamps Internet of Things," IEEE Internet of Things Journal, vol. 10, no. 24, pp. 22764–22774, Dec. 2023. DOI: 10.1109/JIOT.2023.3305030.
[8] F. Yang, X. Tian, Z. Zhang, L. Shu, and X. Jing, "A node deployment strategy in solar insecticidal lamps Internet of Things with respect to partial coverage and energy harvesting requirements," IEEE Transactions on Sustainable Computing, vol. 10, no. 6, pp. 1147–1157, Nov. 2025. DOI: 10.1109/TSUSC.2025.3591808.
[9] P. Si, Y. Zhang, S. Zhao, H. Wang, B. Ji, and L. Shu, "Optimizing solar insecticidal lamp deployment on 3-D terrain: A novel surface coverage model for enhanced pest control in tea plantations," IEEE Transactions on Industrial Informatics, early access, Jul. 2026. DOI: 10.1109/TII.2026.3696947.
[10] Y. Zhang, P. Si, and L. Shu, "SIL-IoVTs: A bi-level optimization approach for pest control and intruder monitoring in smart agriculture," in Proc. IEEE 2025 Int. Conf. Ind. Technol.(ICIT), Mar. 2025, pp. 1–5. DOI: 10.1109/ICIT63637.2025.10965281.
[11] P. Si, Y. Zhang, H. Zhang, Q. Su, X. Jing, and L. Shu, "Optimal deployment of solar insecticidal lamps with cameras in smart agriculture," IEEE Transactions on Green Communications and Networking, vol. 10, pp. 560–572, 2026. DOI: 10.1109/TGCN.2025.3592412.




 当前位置: